05. November 2026
Humanoide Roboter Hände: Wie viele Finger und Freiheitsgrade braucht Geschicklichkeit?
Humanoide Roboter Hände im Vergleich: Finger, Freiheitsgrade, Tastsinn und Kosten bei Optimus, Atlas, NEO, Unitree und Figure. Was die Zahlen wirklich aussagen.
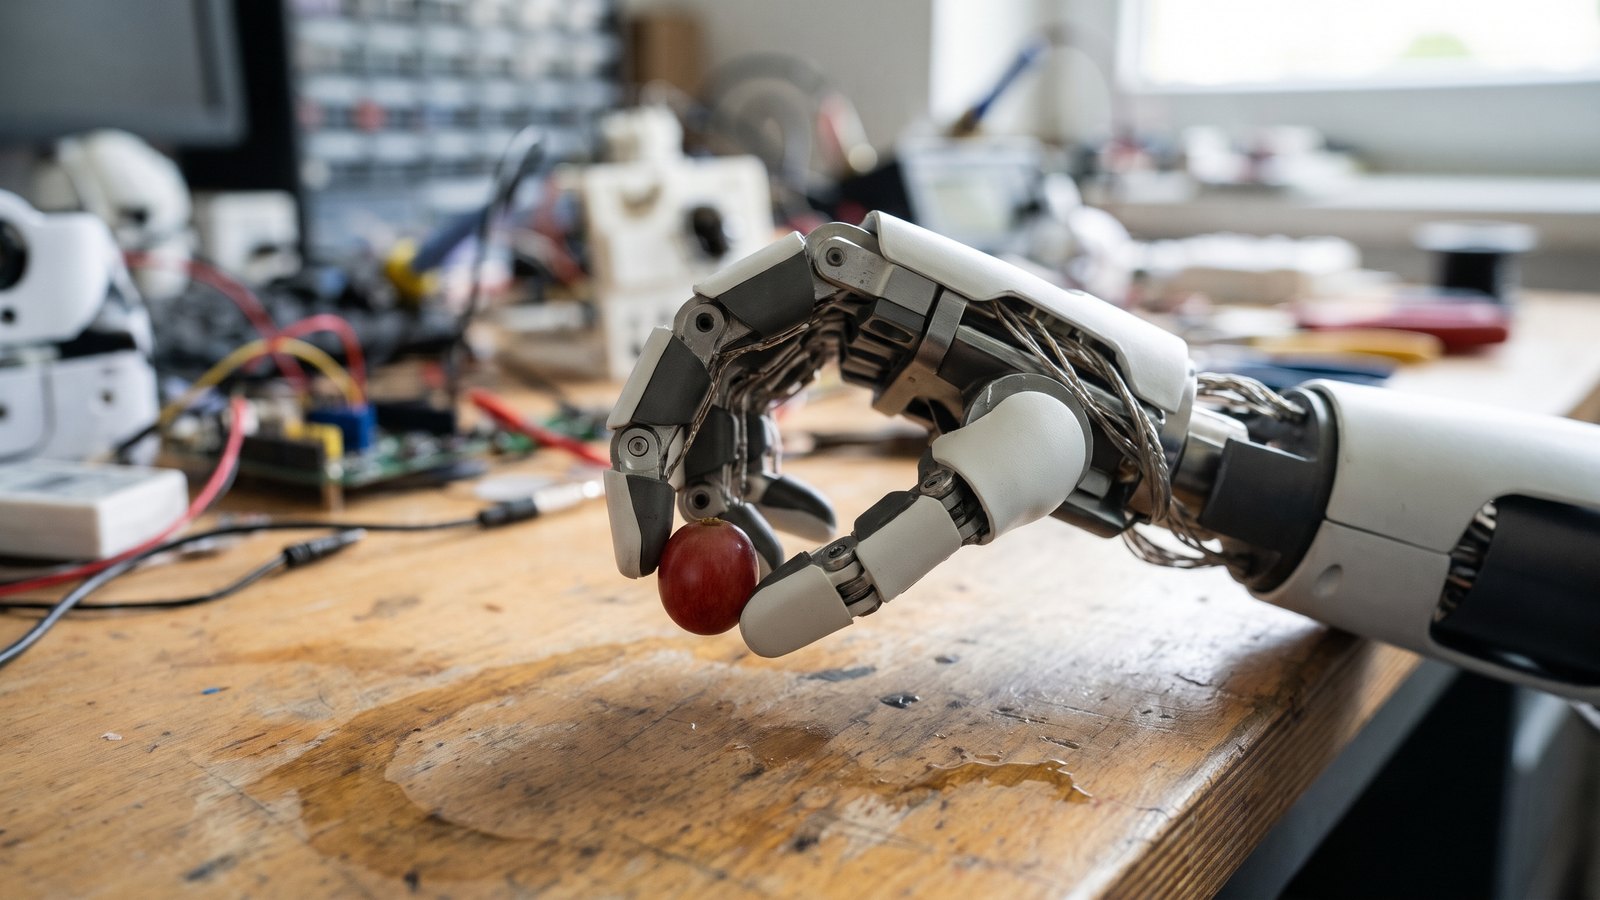
Bild: KI-Illustration (Higgsfield), erstellt für humanoid-portal.de · KI-generiert, keine reale Fotografie
Eine Roboterhand ist umso geschickter, je besser Mechanik, Tastsinn und Steuerungssoftware zusammenspielen, und nicht je mehr Finger oder Freiheitsgrade sie hat. Das zeigt der Vergleich der aktuellen Humanoiden: Tesla Optimus nutzt eine Hand mit 22 Freiheitsgraden, 1X NEO kommt auf 25 pro Hand, die Atlas-Hand von Boston Dynamics auf 13, und die Unitree-Hand Dex3-1 begnügt sich mit sieben. Alle bewältigen unterschiedliche Aufgaben, und keine kommt an die rund 27 Freiheitsgrade der menschlichen Hand heran. Dieser Beitrag erklärt, was die Zahlen bedeuten, wie Antrieb und Sensorik funktionieren, warum die Hand das teuerste und fehleranfälligste Bauteil eines Humanoiden ist und worauf Sie bei einem Kauf achten sollten.
Hände sind kein Randthema. Im Oktober-Rückblick hatten wir erwähnt, dass der Meta-Prototyp Max Hände mit fünf Fingern bekommt und Figure die Fingerspitzen seines Roboters präziser macht. Wer Humanoide wirklich in Fabrik oder Haushalt arbeiten lassen will, scheitert selten am Laufen, sondern am Greifen.
Warum die Hand der Engpass ist
Ein humanoider Roboter muss Dinge anfassen, die für Menschen gemacht sind: Türklinken, Werkzeuge, Kartons, Besteck, Wäsche. Laufen und Balancieren haben die Hersteller in den letzten Jahren stark verbessert. Beim Greifen stoßen sie auf drei Probleme gleichzeitig.
Erstens ist Platz knapp. In einer Hand und einem Unterarm müssen Motoren, Getriebe, Sehnen, Kabel und Sensoren untergebracht werden, ohne dass die Hand zu schwer wird. Zweitens ist die Steuerung schwierig: Je mehr Gelenke, desto größer der Raum möglicher Bewegungen, den eine KI beherrschen muss. Wie das Training funktioniert, erklärt unser Beitrag Wie lernen humanoide Roboter?. Drittens fehlt meist das Gefühl: Ohne Rückmeldung aus den Fingern ist ein Griff blind.
Die Hand ist deshalb auch ein wichtiger Kostentreiber. Wie sich der Preis eines Humanoiden zusammensetzt, haben wir in Warum sind humanoide Roboter so teuer? beschrieben. Bei den Händen kommt die aufwendige Montage hinzu.
Freiheitsgrade erklärt: Was die Zahl aussagt
Ein Freiheitsgrad (englisch Degree of Freedom, kurz DoF) ist eine unabhängige Bewegungsachse. Ein Gelenk, das sich nur beugt, liefert einen Freiheitsgrad. Kann es sich zusätzlich seitlich neigen, sind es zwei. Die Gesamtzahl einer Hand ergibt sich aus der Summe aller Gelenkachsen, die einzeln angesteuert werden können.
Die menschliche Hand wird in der Fachliteratur häufig mit rund 27 Freiheitsgraden beschrieben, je nachdem, ob und wie man das Handgelenk und die Daumengelenke zählt. Der Wert ist eine Größenordnung und keine exakte Konstante. Wichtig ist: Beim Menschen sind viele Gelenke miteinander gekoppelt. Wenn Sie den Ringfinger beugen, bewegt sich der kleine Finger oft mit. Roboterhände ahmen das teils nach, indem sie mehrere Gelenke über eine Sehne gemeinsam bewegen. Das spart Motoren, kostet aber Flexibilität.
Eine hohe DoF-Zahl ist also eine Obergrenze für mögliche Griffe, kein Qualitätsurteil. Die Angaben der Hersteller zählen außerdem nicht immer gleich: Mal ist das Handgelenk inbegriffen, mal nicht, mal werden nur aktiv angetriebene Achsen gezählt.
Die Hände im Vergleich
Die folgende Tabelle fasst zusammen, was zu den bekanntesten Humanoiden belegt ist. Die Angaben stammen aus den genannten Berichten und Herstellerinformationen, sie sind teils Stand der jeweiligen Veröffentlichung.
| Modell | Finger | Freiheitsgrade der Hand | Antrieb und Sensorik | Quelle und Stand |
|---|---|---|---|---|
| Tesla Optimus | 5 | 22 (plus 3 im Unterarm) | Aktuatoren im Unterarm, sehnenartige Seilzüge, Schutzschicht für taktile Sensorik | The Decoder (2024), Korea Herald (Oktober 2026) |
| 1X NEO | 5 | 25 inklusive Handgelenk | Sehnenantrieb, taktile Haut, IP68 | The Next Web (Juli 2026) |
| Boston Dynamics Atlas | 4 | 13 | Modulare Aktuatoren, Drucksensoren in Fingerspitzen und Handfläche | Korea Herald (Oktober 2026) |
| Sharpa Wave (Zulieferhand) | 5 | 22 | Über 1.000 Messpunkte pro Fingerspitze | Pulse (Juni 2026) |
| Unitree Dex3-1 (für G1) | 3 | 7 | 33 taktile Drucksensoren | Händlerangaben |
| Figure 03 | nicht genannt | nicht genannt | Weichere Fingerspitzen, Kamera in der Handfläche | Designboom (Oktober 2025) |
Die Tabelle zeigt vor allem eines: Es gibt keine Standardhand. Hersteller entscheiden sich für unterschiedliche Kompromisse zwischen Geschick, Gewicht, Haltbarkeit und Preis.
Tesla Optimus: Maximale Nachbildung der Menschenhand
Tesla Optimus verfolgt den Ansatz, die menschliche Hand möglichst originalgetreu nachzubauen. Nach Berichten zur überarbeiteten Hand hat sie 22 Freiheitsgrade, zusätzlich drei im Unterarm. Alle Aktuatoren sitzen im Unterarm und bewegen die Finger über sehnenartige Seilzüge. Das hält die Hand leichter und die Finger schlank, hat aber eine Schattenseite.
Laut Korea Herald vom 13. Oktober 2026 nennt eine Analystin von Samsung Securities die Handmontage einen Engpass: Pro Hand und Unterarm müssen demnach über 100 Miniaturkomponenten mit engen Toleranzen verbaut werden, was in der Frühphase zu Nacharbeit führt. Ein Forscher des Daegu Gyeongbuk Institute of Science and Technology hält die Seilmontage für arbeitsintensiv, sieht aber eine Chance, wenn Tesla sie automatisiert. Für Interessierte heißt das: Die Hand wird einer der Faktoren sein, die entscheiden, wie schnell Tesla Stückzahlen liefern kann. Hintergründe zum Werk finden Sie in Tesla Optimus: Serienproduktion in Fremont.
Atlas: Vier Finger statt fünf
Einen bewusst anderen Weg geht Boston Dynamics. Nach dem Bericht der Korea Herald hat das Unternehmen die Atlas-Hand auf vier Finger mit 13 Freiheitsgraden festgelegt, nachdem zuvor ein Entwurf mit drei Fingern im Gespräch war. Boston Dynamics argumentiert demnach, der fünfte Finger trage wenig zur Feinmanipulation bei. Vier Finger senken Konstruktionsaufwand, Energieverbrauch und Kosten und verbessern Haltbarkeit und Reparierbarkeit. Die Gelenke werden über modulare Aktuatoren bewegt, Drucksensoren sitzen in Fingerspitzen und Handfläche.
Der Hintergrund ist die Zielgruppe: Der Atlas soll in Fabriken arbeiten, nicht Wäsche falten. Das Unternehmen nennt nach dem Bericht den Fabrikeinsatz und die Serienfertigung bis 2028 als Ziel. In der Industrie zählen Zuverlässigkeit und Wartbarkeit mehr als die perfekte Nachbildung der Menschenhand. Welche Einsatzfelder das konkret sind, zeigt unser Beitrag Humanoide Roboter in der Industrie 2026.
1X NEO: Sehnen, Tastsinn und eine offene Autonomiefrage
Der 1X NEO soll zu Hause helfen, und seine Hände sind darauf ausgelegt. Nach dem Bericht von The Next Web vom 10. Juli 2026 hat jede Hand 25 Freiheitsgrade, davon 22 in Fingern und Handfläche und drei im Handgelenk. Die Hände sind sehnengetrieben, die Gelenke rücktreibbar, sie geben also nach, wenn sie angestoßen werden. Das ist in Wohnungen ein Sicherheitsvorteil. Eine taktile Haut misst Druck und seitliche Verschiebung, sodass der Roboter merkt, wenn ein Glas abzurutschen beginnt. 1X gibt außerdem eine Schutzklasse IP68 an und nennt lebensmittelgeeignete Materialien.
Wichtig ist die Einordnung. Starke Hände machen noch keinen autonomen Haushaltsroboter. Der Roboter muss Objekte erkennen, den passenden Griff wählen und das in unaufgeräumten Räumen immer wieder zuverlässig tun. Für unbekannte Aufgaben bietet 1X einen Expert Mode, in dem ein Mensch den Roboter aus der Ferne steuert, was Datenschutzfragen aufwirft. Mehr zu den Einschränkungen lesen Sie in 1X NEO: Der erste Haushaltsroboter und sein großer Haken.
Unitree G1: Drei Finger reichen für viele Aufgaben
Am anderen Ende der Skala steht die Hand des Unitree G1. Die optionale Dex3-1 hat laut Händlerangaben drei Finger (Daumen, Zeige- und Mittelfinger), sieben Freiheitsgrade und 33 taktile Drucksensoren. Damit lassen sich Gegenstände greifen, halten und umsetzen, für Feinarbeiten wie Knöpfe schließen ist sie nicht gedacht. Der Vorteil liegt im Preis und in der Robustheit, sie richtet sich vor allem an Forschung und Entwicklung. Ein britischer Händler listet eine einzelne Dex3-1 für knapp 6.900 Pfund inklusive Mehrwertsteuer, allerdings nur als Vorbestellung. Das zeigt, dass auch eine einfache Hand ein erheblicher Kostenblock ist.
Figure 03 und Sharpa: Kamera und Tastsinn in der Fingerspitze
Bei Figure 03 setzt der Hersteller nach Berichten vom Oktober 2025 auf weichere Fingerspitzen mit Drucksensorik und auf eine Kamera in jeder Handfläche. Sie liefert einen Nahblick auf das gehaltene Objekt und funktioniert auch dann, wenn die Hauptkameras verdeckt sind, etwa beim Griff in einen Schrank. Konkrete Freiheitsgrade oder Kräfte nennt der Bericht nicht.
Ein Beispiel für den Zuliefermarkt ist die Wave-Hand von Sharpa. Sie bringt nach Angaben vom Juni 2026 22 Freiheitsgrade und mehr als 1.000 Messpunkte pro Fingerspitze mit und wird zusammen mit einem Unitree-Humanoiden und der Nvidia-Plattform Isaac GR00T als Referenzdesign gezeigt. Dass Hände zunehmend als eigene Produkte angeboten werden, ist ein Hinweis darauf, wie anspruchsvoll ihre Entwicklung ist. Für kleinere Roboterhersteller wird es attraktiver, die Hand einzukaufen, statt sie selbst zu bauen.
Antrieb: Sehnen, Direktantrieb oder Hybrid
Wie bewegen sich die Finger überhaupt? Drei Konzepte sind verbreitet.
Beim Sehnenantrieb sitzen die Motoren im Unterarm und ziehen die Finger über Seile oder Bänder. Das macht die Finger leicht und schlank, die Mechanik ähnelt dem menschlichen Aufbau mit Muskeln im Unterarm. Nachteile sind Verschleiß, Dehnung der Seile und eine aufwendige Montage. Optimus und NEO nutzen diesen Ansatz.
Beim Direktantrieb sitzt jeder Motor im Gelenk oder im Finger selbst. Das ist robust und leichter zu warten, macht die Finger aber dicker und schwerer. Modulare Aktuatoren, wie sie nach den Berichten bei Atlas zum Einsatz kommen, folgen diesem Prinzip und erleichtern Reparatur und Serienfertigung.
Hybride Lösungen koppeln mehrere Gelenke über eine gemeinsame Mechanik und sparen so Motoren. Das ist günstiger, schränkt aber die Zahl möglicher Griffe ein. Welcher Ansatz sich durchsetzt, ist offen, zumal er von der Aufgabe abhängt.
Tastsinn: Warum Kameras allein nicht reichen
Wer ein Glas Wasser hält, merkt am Gefühl in den Fingern, wenn es zu rutschen beginnt. Roboter brauchen dafür taktile Sensoren, die Druck, Scherkräfte oder Vibrationen messen. Fast alle genannten Hersteller setzen inzwischen auf solche Sensorik, von den 33 Drucksensoren der Unitree-Hand bis zu den über 1.000 Messpunkten pro Fingerspitze bei Sharpa.
Der Grund ist einfach: Eine Kamera sieht die Hand oft nicht mehr, sobald sie ein Objekt umschließt. Der Tastsinn schließt diese Lücke und erlaubt eine feine Regelung der Greifkraft, etwa bei Eiern, Obst oder zerbrechlichem Geschirr. Je mehr Sensordaten anfallen, desto mehr Rechenleistung und Trainingsdaten braucht aber die KI. Das Zusammenspiel von Wahrnehmung und Handlung gehört zu den Kernthemen von Physical AI.
Was Roboterhände heute können und was nicht
Die Vorführungen wirken beeindruckend: Tee einschenken, Reißverschlüsse schließen, Trauben sortieren. Für den Alltag sollten Sie drei Unterschiede im Blick behalten.
Erstens zwischen Demo und Dauerbetrieb. Ein sorgfältig vorbereiteter Versuch sagt wenig über die Erfolgsquote in einer fremden Küche. Zweitens zwischen Teleoperation und Autonomie. Wenn ein Mensch den Roboter fernsteuert, zeigt das die Leistungsfähigkeit der Hardware, nicht der KI. Drittens zwischen Einzelgriff und Aufgabenfolge: Einen Gegenstand zu greifen ist einfacher, als ihn aufzunehmen, zu drehen, einzusetzen und wieder loszulassen.
Für die Fabrik sieht die Lage besser aus, weil Gegenstände, Positionen und Abläufe feststehen. Dort reichen oft robuste Hände mit wenigen Fingern. Im Haushalt dagegen ändert sich jeder Griff mit jedem Gegenstand, hier sind geschicktere Hände und mehr Autonomie gefragt.
Kosten und Haltbarkeit: Was Käufer wissen sollten
Die Hand ist nach Einschätzung der in der Korea Herald zitierten Fachleute ein Kostentreiber, weil Motoren typischerweise die teuerste Einzelkomponente sind und mehr Freiheitsgrade mehr Aktuatoren bedeuten. Hinzu kommen Wartung und Verschleiß. Finger sind die am stärksten beanspruchten Teile des Roboters, sie stoßen an Kanten, tragen Last und greifen tausendfach pro Tag.
Beim Kauf lohnen sich deshalb ein paar Fragen: Wie lässt sich die Hand austauschen, und was kostet ein Ersatz? Gibt es eine Wartungsvereinbarung? Welche Traglast gilt pro Hand? Für welche Griffe ist sie ausgelegt? Eine Orientierung zu Preisen und Folgekosten bietet Was kostet ein humanoider Roboter?, eine Entscheidungshilfe nach Einsatzzweck der Beitrag Humanoiden Roboter kaufen: Welches Modell passt?. Alle Modelle mit technischen Daten finden Sie im Modellvergleich.
Ausblick: Wohin sich die Roboterhand entwickelt
Drei Entwicklungen zeichnen sich ab. Erstens sinken die Kosten, sobald Hersteller Hände automatisiert montieren, wie es für Optimus erwartet wird. Zweitens werden Hände als Baugruppe von Spezialisten zugeliefert, was kleinen Herstellern den Einstieg erleichtert. Drittens verlagert sich die Entwicklung von der Mechanik zur Software: Große KI-Modelle sollen lernen, auch einfachere Hände geschickt einzusetzen. Ob am Ende fünf Finger, vier oder drei den Markt bestimmen, entscheidet sich an Zuverlässigkeit und Preis, nicht an der Ähnlichkeit zur Menschenhand.
Fazit
Eine Roboterhand lässt sich nicht an einer einzelnen Zahl messen. Optimus und NEO bauen die Menschenhand mit 22 bis 25 Freiheitsgraden nach, Atlas und Unitree wählen bewusst weniger Finger und weniger Gelenke, um robuster und günstiger zu sein. Entscheidend sind das Zusammenspiel von Antrieb, Tastsinn und KI sowie die Frage, wie viel davon im Dauerbetrieb zuverlässig funktioniert. Wer einen Humanoiden kaufen will, sollte deshalb nicht nach der höchsten DoF-Zahl fragen, sondern nach dem Einsatzzweck, nach Wartung und Ersatzteilen und nach einem belegten Autonomiegrad. Aktuelle Entwicklungen verfolgen wir im monatlichen Rückblick und in unserer Hersteller-Übersicht.
Häufige Fragen
01Wie viele Finger hat die Hand eines humanoiden Roboters?+
Das schwankt je nach Modell. Tesla Optimus und 1X NEO setzen auf fünf Finger, Boston Dynamics hat die Atlas-Hand nach Berichten der Korea Herald vom Oktober 2026 auf vier Finger festgelegt, und die Unitree-Hand Dex3-1 für den G1 kommt mit drei Fingern aus. Mehr Finger bedeuten nicht automatisch mehr Geschick, sondern vor allem mehr Mechanik, mehr Gewicht und höhere Kosten.
02Was bedeutet Freiheitsgrad bei einer Roboterhand?+
Ein Freiheitsgrad (englisch DoF) ist eine unabhängige Bewegungsachse. Ein Fingergelenk, das sich nur beugen lässt, zählt als einer, ein Gelenk, das zusätzlich seitlich schwenkt, als zwei. Je mehr Freiheitsgrade, desto vielfältiger die Griffe, aber desto mehr Motoren, Sehnen und Software sind nötig. Die menschliche Hand wird je nach Zählweise mit rund 27 Freiheitsgraden beschrieben.
03Können humanoide Roboter schon einen Reißverschluss schließen oder Tee einschenken?+
In Vorführungen ja, im Alltag nur eingeschränkt. 1X zeigte bei der Vorstellung der NEO-Hände Aufgaben wie Tee einschenken, Jacken schließen und Trauben sortieren. Nach Einschätzung des Berichts von The Next Web belegt ein einzelnes Demo-Video aber nicht, dass der Roboter solche Aufgaben in unordentlichen Räumen zuverlässig und selbstständig ausführt. Für unbekannte Aufgaben gibt es bei NEO einen Expert Mode mit Fernsteuerung durch einen Menschen.
04Warum sind Roboterhände so teuer?+
Die Hand bündelt viele kleine Aktuatoren, Sensoren und Sehnen auf engstem Raum. Nach Aussage eines in der Korea Herald zitierten Fachmanns sind Motoren typischerweise die teuerste Einzelkomponente einer Roboterhand. Dazu kommt die aufwendige Montage: Laut einer Analystin von Samsung Securities müssen bei Optimus pro Hand samt Unterarm über 100 Miniaturkomponenten mit engen Toleranzen verbaut werden.
05Brauchen Roboter einen Tastsinn?+
Für feine Aufgaben ja. Taktile Sensoren melden Druck und Abrutschen, sodass der Roboter den Griff anpasst, ohne das Objekt zu zerdrücken. Hersteller wie 1X, Sharpa und Boston Dynamics setzen deshalb auf druckempfindliche Fingerspitzen. Nur mit Kameras lässt sich schwer erkennen, ob ein Glas in der Hand zu rutschen beginnt, besonders wenn die Hand das Objekt selbst verdeckt.
Passende Roboter-Modelle